




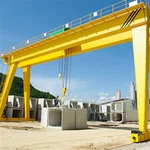


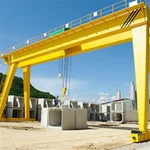


RTG kummist rehvipukkkraana
Toodete kirjeldus
Mis on RTG kraana?
AnRTG kraanaon väga liikuv pukk-kraana, mida kasutatakse peamiselt transpordikonteinerite virnastamiseks ja teisaldamiseks õues. Erinevalt rööbastele{1}}monteeritud pukkidest töötab see kummirehvidel, mis annab sellele paindlikkuse virnastavate ridade ja ülekandealade vahel liikumiseks, ilma et see oleks piiratud kindla rööpaga.
RTG kraanade eelised
Suur paindlikkus ja liikuvus:Saab hõlpsasti ühest virnast teise sõita, muutes õue planeerimise ja ümberkorraldamise palju kohandatavamaks.
Suur virnastamistihedus:Saab laduda konteinereid 1-üle-6 või 1-üle-7, kasutades maksimaalselt ära väärtuslikku õuepinda.
Ülekandevõime:Saab konteinereid ühest kohast üles korjata ja otse teise paigutada või veoautosid ja terminalitraktoreid otse peale/välja laadida.
Suhteliselt madalam esialgne investeering:Võrreldes mõne automatiseeritud virnastamiskraanaga, on RTG-del madalamad eelkulud.
Piirangud
Kõrgemad kasutuskulud (diisel):Diiselmootoriga -RTG-del on märkimisväärsed kütuse- ja hoolduskulud.
Vajalik draiver:Traditsioonilised RTG-d nõuavad kvalifitseeritud operaatorit, mis suurendab tööjõukulusid (kuigi kaugjuhitavad ja autonoomsed RTG-d on muutumas tavaliseks).
Rehvide kulumine ja hooldus:Kummirehvid on kallid ja võivad kuluda.
Vähem täpne positsioneerimine:Võib olla vähem täpne kui raudteel{0}}paigaldatud süsteemid, eriti tuulistes tingimustes, kuigi tänapäevased süsteemid on seda suuresti leevendanud.
Tõstevõime 320 tonni
Laius (laius) 3 - 12 meetrit (reguleeritav)
Tõstekõrgus 3 - 10 meetrit
Tööklass A3-A5 (kerge kuni keskmise koormusega)
Tõstekiirus 0.5 - 8 m/min (muutuv)
Kaugtule tüüp Ühe-/kahetalaline (kasti{0}}tüüp)
Toide 220V/380V 3-faasiline või manuaalne
Juhtrežiim Rippjuhtimine/juhtmevaba kaugjuhtimispult
Tõstuki tüüp Elektriline ketttõstuk/trosstõstuk
Travel Drive Käsitsi lükatav või mootoriga
Korrosioonikaitse Kuumtsingitud-või mere{1}}värv
Tuulekindlus kuni Beauforti skaala 6 (välistingimustes kasutamiseks)
Töötemperatuur -20 kraadi kuni +50 kraadi

Pildid jaKomponendid
An komponendidRTG (Rubber Tyred Gantry) kraanaon loodud mobiilsuse,{0}}suure virnastamise ja järeleandmatu konteinerite käsitsemise jaoks. Siin on üksikasjalik jaotus.
1. Struktuurisüsteem (raamistik)
Peatala (sild):Esmane horisontaalne tala, mis ulatub üle konteinerivirnad. See on tugev keevitatud kasttala, mis on loodud väändumise vastu ning käru ja laoturi toetamiseks.
Jalad (A-raami struktuur):Kaks vertikaalset konstruktsiooni, mis toetavad põhitala. Need on tavaliselt "A-raami" konstruktsiooniga, mis tagab suurepärase stabiilsuse ja tugevuse, võimaldades neil vastu pidada liikuva, virnastatud koormuse dünaamilistele jõududele.
Käru raam:Konstruktsioon, mis kannab tõstuki masinaid ja liigub mööda põhitalale paigaldatud rööpaid (ristkäik).
Käru rööpad:Peatala ülaosale kinnitatud rööpad, mis juhivad käru.

2. Mobility & Power System (The Locomotion)
Rehvide ja pöördvankrite süsteem:
Rattad ja rehvid:Tavaliselt konfigureeritakse 8 või 16 raskeveokite{2}}pöördvankritele paigaldatud kummist õhkrehviks. See jaotab kraana massiivse raskuse ja võimaldab asfaldihoovis liikuvust.
Pöördvankrid:Rattad, teljed ja veomootorid sisaldavad koostud. Need võivad sageli roolimise abistamiseks pöörata.

Toitepakett:
Diisli generaatori komplekt:Kõige tavalisem toiteallikas. Suur diiselmootor käitab generaatorit, et toota elektrit kõigi kraana funktsioonide jaoks.
Alternatiivsed toiteallikad:
eRTG (elektriline RTG):Kasutab terminali elektrivõrgust toite ammutamiseks kaablirulli või juhtlatti.
Hübriid RTG:Kombineerib väiksema diiselgeneraatori akupangaga, et vähendada kütusekulu.

Ajami süsteem:
Reisimootorid:Elektrimootorid, mis toidavad rattaid pukksõiduks.
Roolisüsteem:Hüdrauliline või elektriline süsteem, mis kontrollib pöördvankrite kaldenurka. See sisaldab režiime nagu90-kraadine juhtimine(virnade vahel ületamiseks) japaralleelne juhtimine(pikaks reisiks mööda virna).
Gantry reisipidurid:Mitu pidurisüsteemi, sealhulgas sõidupidurid, seisupidurid ja hädapidurid.

3. Tõste- ja käsitsemissüsteem (The Workhorse)
Peamine tõsteseade:
Tõstuki mootor:Suure{0}}võimsusega elektrimootor, mis käitab tõstemehhanismi.
Trossi trummel:Soonega trummel, mis kerib kõrgtugeva{0}}terast trossi mitu kukkumist.
Ketasid ja plokid:Rihmarataste süsteem, mis mitmekordistab tõstevõimet ja tagab trossi jaoks vertikaalse tee.

Konteinerite levitaja:Nutikas seade, mis lukustub füüsiliselt konteineri külge.
Twistlocks:Hüdrauliliselt või elektriliselt juhitavad lukustustihvtid, mis haakuvad transpordikonteineri nurgavaludega.
Teleskoopmehhanism:Võimaldab laoturil oma pikkust reguleerida, et käsitseda 20-, 40- ja 45-jalaseid konteinereid.
Laoturi juhendid:"Kingad" või käed, mis aitavad maandumisel laoturit konteineriga joondada.
Andurid:Kaaluandurid, konteineri kohaloleku andurid ja keerdluku olekuandurid annavad juhtsüsteemile olulisi andmeid.


4. Juhtimis-, operaatori- ja ohutussüsteemid (Närvikeskus)
Operaatori kabiin:
Asub ühel jalal, et oleks selge vaade virnastamisrajale.
Varustatud ergonoomiliste juhtnuppude, tõstuki/käru/laoturi juhtkangidega ja mitme ekraaniga, mis näitavad kaamera voolu ja kraana olekut.
Juhtimis- ja automatiseerimissüsteem:
Programmeeritav loogikakontroller (PLC):Keskarvuti, mis haldab kõiki kraana funktsioone ja blokeerib.
Muutuva sagedusega ajamid (VFD):Kontrollige kõigi suuremate mootorite (tõstuk, käru, pukk) kiirust ja pöördemomenti sujuvaks ja täpseks tööks.

Juhtimis- ja joondussüsteemid:
Automaat-juhtimine:Kasutab õue sisseehitatud magneteid või GPS-i, et hoida kraana automaatselt konteinerivirna kohal.
Rist-jälgimise ennetamine:Tagab kraana liikumise sirgjooneliselt.
Kriitilised ohutusseadmed:
Kokkupõrkevastane{0}}süsteem:Hoiab ära kokkupõrked teiste RTG-de või hoovis olevate objektidega.
Laadimismomendi indikaator (LMI):Jälgib koormust, et vältida ohtlikke ülekoormusi.
Piirlülitid:Tõstuki, käru ja portaaliga liikumiseks, et vältida üle{0}}reisimist.
Anemomeeter ja tuulekiiruse näidik:Suure tuule korral alarmeerib või lülitab toimingud automaatselt välja.
Konteinerite virna profileerimine:Süsteem, mis teab iga virna kõrgust, et vältida laoturi kokkupõrget virnastatud konteineritega.

SKITS

Peamine tehniline

Eelised
RTG kraanade eelised
RTG-d pakuvad ainulaadset kombinatsiooni liikuvusest, tihedusest ja mitmekülgsusest, mis muudab need konteinertehastes asendamatuks.
1. Õue paindlikkus ja suurepärane liikuvus
Piiramatu liikumine:Erinevalt rööpale{0}}monteeritud pukkidest (RMG) saab RTG-sid juhtida erinevate virnastamisalade või -plokkide vahel. See võimaldab terminalioperaatoritel hoovi paigutust vastavalt vajadusele ümber konfigureerida ja kasutada seadmeid seal, kus seda kõige rohkem vajatakse.
Fikseeritud infrastruktuur puudub:Need töötavad standardsel asfaltkattel, nõudes ainult värvitud jooni ja võib-olla ka juhtmagneteid. See välistab raskete rööbasteede paigaldamise kulud ja püsivuse.
2. Kõrge salvestustihedus
Kõrge virnastamine:RTG-d on mõeldud konteinerite virnastamiseks1-üle-6 või isegi 1-üle-7(see tähendab 7 konteineri kõrgust). See vertikaalne virnastamine maksimeerib terminali väärtusliku kinnisvara kasutamist.
Kompaktsed virnastamisread:RTG jalad saab kujundada konkreetse konteineri jalajälje jaoks, võimaldades tihedat paralleelset virnastamist minimaalsete vahedega ridade vahel.
3. Mitmeotstarbeline funktsionaalsus
Kõik-ühes-lahendus:Üks RTG võib täita mitut ülesannet:
Virnastaminekonteinerid hoovis.
Laadimine ja mahalaadimineterminali veoautod (süstikukandurid) ja välised veokid otse.
Ülekandminekonteinerid ühest hooviosast teise.
Otsene liides:See välistab vajaduse veokite teenindamiseks lisavarustuse järele, muutes konteinerite käitlemise protsessi sujuvamaks.
4. Tõestatud tehnoloogia ja väiksemad kapitalikulud (Capex)
Väljakujunenud ja usaldusväärne:RTG-tehnoloogia on küps,{0}}hästi mõistetav ja seda toetab ülemaailmne teenindusvõrk. See muudab need usaldusväärseks ja väiksema riskiga-investeeringuks.
Madalam algkulu:RTG-süsteemi eelostu- ja paigalduskulud on üldiselt madalamad kui samaväärsel automatiseeritud virnastamiskraana (ASC) või RMG-süsteemil, mis nõuab rööbaste ja vundamentide jaoks ulatuslikke ehitustöid.
5. Areng öko{0}}tõhususe ja automatiseerimise suunas
Toitevalikud:Kuigi traditsiooniliselt{0}}diiselmootoriga, pakuvad kaasaegsed RTG-d tõhusamaid võimalusi.
eRTG (elektriline):Saab ühendada võrguga, välistades kohapealsed heitmed ja vähendades müra.
Hübriid RTG:Kasutab väiksemat diiselgeneraatorit, mis on ühendatud akuga, vähendades kütusekulu ja heitgaase 30-50%.
Automatiseerimise valmidus:Paljud uued RTG-d on "automaatse{0}}valmidusega" või neid saab hiljem paigaldada:
ARMG (automaatne RTG):Saab juhtida kaugjuhtimiskeskusest või töötada täiesti autonoomselt, vähendades tööjõukulusid ja parandades ohutust.
Rakendus
RTG-kraanade rakendused
Esmane rakendus on sisse lülitatudkonteinerterminalid ja ühendveotehased, kus need toimivad peamise lülina kaiäärse ja maismaatranspordi vahel.
1. Konteinerite virnastamine ja ladustamine (peamine roll)
Funktsioon:RTG-d on vaikimisi valik suure{0}}tihedusega konteinerivirnade loomiseks ja haldamiseks terminali hoovis.
Protsess:Nad võtavad vastu konteinereid terminali veoautodelt, mis on laevalt maha laaditud, ja virnastavad need laeva, sihtkoha või kaalu alusel määratud plokkidesse.
2. Veoauto peale- ja mahalaadimine
Funktsioon:RTG-d teenindavad otse nii sisemisi terminali veokeid kui ka väliseid klientide veokeid.
Protsess:
Sesteksportida, toimetab väline veoauto konteineri õue ning RTG võtab selle peale ja virnastab.
SestimportidaRTG võtab virnast välja konteineri ja laadib selle otse ootava kliendi veokile.
3. Raudteeterminali toimingud
Funktsioon:Intermodaaltehastes kasutatakse RTG-sid konteinerite peale- ja mahalaadimiseks rongidest.
Protsess:RTG liigub mööda rongi, tõstes konteinereid vagunite peale või maha. Selle liikuvus võimaldab tal töötada mitmel rajal.
4. Konteinerite sorteerimine ja konsolideerimine
Funktsioon:RTG-sid kasutatakse pidevalt hoovi ümberkorraldamiseks.
Protsess:See hõlmab konteinerite ümberpaigutamist, et kaevata välja konkreetne virnasse maetud kast, või konteinerite koondamist eelseisva laevalaadimise jaoks, mis on terminali efektiivsuse säilitamiseks kriitiline protsess.
5. Portide ja terminalide tüübid
Mitu{0}}kasutajaterminali:Nende paindlikkus muudab need ideaalseks terminalide jaoks, mis teenindavad mitut erinevate tegevusvajadustega laevaliini.
Ülekoormatud või ebakorrapärase kujuga õued:Plokkide vahel liikumise võimalus on suur eelis vanemates või piiratud ruumidega{0}}terminalides, kus fikseeritud rööbastee süsteem on ebapraktiline.
Veoauto{0}}intensiivterminalid:Kui suur hulk maanteeveokeid nõuab otsest ja kiiret teenindust.
Kraana tootmisprotsess
Tootmisprotsess anRTG (Rubber Tyred Gantry) kraanaon keeruline ettevõte, mis ühendab endas raske terase valmistamise, täpse mehaanilise montaaži ning keeruka elektri- ja juhtimissüsteemide integreerimise. Selle tulemuseks on mobiilne,-virnastav hiiglane.
Siin on tootmisprotsessi üksikasjalik jaotus.
1. etapp: projekteerimine ja projekteerimine
See etapp määrab kraana võimalused ja tagab, et see suudab toime tulla mobiilse töö dünaamiliste pingetega.
Kliendi spetsifikatsiooni ülevaade:Vajaliku võimsuse (tavaliselt 40–50 tonni), ulatuse, virnastamiskõrguse (nt 1 kuni 6), jõuallika (diisel, elekter, hübriid) ja automatiseerituse taseme analüüsimine.
Struktuurianalüüs (FEA):Lõplike elementide analüüsi kasutamine A-raami jalgade ja põhitala modelleerimiseks täiskoormusel, võttes arvesse dünaamilisi jõude, nagu tuul, pidurdamine ja kurvides.
Mehaaniliste süsteemide disain:Tõstukmehhanismi, kärusüsteemi, pöördvankrite, rooli- ja veomehhanismide projekteerimine.
Elektri- ja juhtimiskonstruktsioon:Skeemide loomine elektritootmise/jaotuse, mootori juhtseadmete ja integreeritud juhtimissüsteemi (ICS) jaoks juhtimiseks, puisturiks ja automatiseerimiseks.
Materjalide loetelu (BOM):Kõigi materjalide ja ostetud komponentide tervikliku loendi koostamine.
2. etapp: materjali hankimine ja ettevalmistamine
Hange:Suure{0}}tõmbetugevusega terasplaatide, profiilide ja ostetud komponentide, nagu mootorid, generaatorid, mootorid, pidurid, sillad, rehvid ja programmeeritavad loogikakontrollerid (PLC) hankimine.
Materjali ettevalmistamine:Terasplaate lastakse-lõhkadega, krunditakse ja lõigatakse täpsuse tagamiseks CNC plasmalõikuritega.
3. etapp: konstruktsiooni valmistamine ja kokkupanek
Siin ehitatakse kraana "skelett".
Tala ja jalgade valmistamine:
Komponentide lõikamine:Lõigatakse põhitala ja A-raami jalgade võrkplaadid, äärikud ja jäigastajad.
Alam-Assamblee:Komponendid on kokku sobitatud suurte rakistega, et moodustada talade ja jalgade osad.
Keevitamine:Automatiseeritud sukelkaare keevitust (SAW) kasutatakse pikkade ja kriitiliste keevisõmbluste jaoks. Keeruliste sõlmede ja sulgude jaoks kasutatakse käsitsi keevitamist.
Stressi leevendamine:Valmis põhitala ja jala sektsioone kuumtöödeldakse{0}}suures ahjus, et leevendada sisemisi keevituspingeid.
Mehaaniline töötlemine:Kriitilised vastaspinnad, näiteks koht, kus jalad ühenduvad kandetalaga ja kuhu on paigaldatud käru rööpad, on töödeldud täiusliku joonduse tagamiseks.
Pöördvankri raami valmistamine:Rattad ja ajamid on valmistatud raskest terasplaadist.
4. etapp: mehaaniline kokkupanek ja jõuülekande paigaldamine
Kraana hakkab oma lõplikku vormi võtma.
Põhikomponentide komplekt:Peatala on ühendatud kahe A{0}}raami jalaga, et moodustada esmane sillakonstruktsioon.
Pöördvankri ja jõuülekande paigaldamine:
Pöördvankri kokkupanek:Teljed, rattad ja sõidumootorid on paigaldatud pöördvankrite raamidele.
Roolisüsteem:Hüdraulilised või elektrilised roolisilindrid ja hoovad paigaldatakse pöördvankritele.
Rehvi paigaldamine:Massiivsed,{0}}rasked õhkrehvid on paigaldatud rattarummudele.
Tõstuki ja käru koost:
Peamine tõsteseade (mootor, trummel, käigukast) on kokku pandud ja paigaldatud käru raamile.
Käru raam koos rataste ja ajamiga asetatakse põhitalal olevatele käru siinidele.
Toiteploki paigaldamine:Diiselgeneraatori komplekt (või eRTG-süsteemi ühenduspunktid) on paigaldatud selle platvormile, tavaliselt ühele jalale.
5. etapp: elektri- ja juhtimissüsteemi paigaldamine
RTG "närvisüsteem" on paigaldatud.
Kabiini juhtmestik:Juhikabiin on täielikult ühendatud juhtpaneelide, juhtkangide ja kuvaritega.
Kraana juhtmestik:Peamised juhtpaneelid, VFD-d (muutuva sagedusega ajamid) kõigi peamiste liikumiste jaoks ja kaablirennid on paigaldatud kogu konstruktsiooni.
Spreader integreerimine:Konteinerlaotur on ühendatud ja selle andurid (keerdluku tuvastamine, kaal, teleskoopasend) on kalibreeritud.
Ohutus- ja automatiseerimissüsteemid:
Auto-roolisüsteem:Paigaldatud on juhtmagnetid või GPS-andurid.
Kokkupõrkevastane{0}}süsteem:Jalgadele on paigaldatud radar- või laserandurid.
Laadimismomendi indikaator (LMI):Süsteem on paigaldatud ja kalibreeritud.
Piirlülitid ja E{0}}peatused:Kõik turvaseadmed on ühendatud.
6. etapp: -tarneeelne testimine ja ülevaatus (FAT)
Täielik RTG aetakse tehasehoovis oma sammud läbi.
Puuduvad-koormustestid:Kõiki funktsioone-tõstuki, käru, pukkliikumine, juhtimisrežiimid (90 kraadi, paralleelne, diagonaal)-testitakse ilma koormata.
Koormuse testimine:
Staatilise koormuse test:Proovikoormuse tõstmine125% nimivõimsusestkonstruktsiooni terviklikkuse ja pidurite püsivuse kontrollimiseks.
Dünaamiline koormustest:Tõstmine110% nimivõimsusestja käivitades selle kõigi liigutustega, et simuleerida tegelikku{0}}tegevust.
Süsteemi funktsiooni testid:
Roolimise täpsus ja joondus.
Laoturi teleskoop, keerdluku kasutamine ja konteinerite käsitsemine.
Kõik ohutussüsteemi sekkumised (kokkupõrkevastane-, LMI, piirangud).
7. etapp: demonteerimine, värvimine ja pakendamine
Demonteerimine:RTG on transpordiks osaliselt lahti võetud. Jalad on sageli põhitalast eraldatud ja noole võib eemaldada.
Lõplik maalimine:Kasutatakse kvaliteetset-korrosioonikindlat-värvisüsteemi, sageli kliendi määratud värvides.
Ilmastikukindlus:Elektrilised komponendid on kaetud ja avatud töödeldud pinnad määritakse kaitseks merereisi ajal.
8. etapp: saidi püstitamine ja kasutuselevõtt (SAT)
Saidi püstitamine:Spetsialiseerunud meeskonnad kasutavad mobiilkraanasid, et RTG terminali ettevalmistatud asfaldiväljakul uuesti kokku panna.
Lõplikud ühendused ja kontrollid:Elektri- ja hüdraulikaliinide taasühendamine ning joondamise kontrollimine.
Saidi vastuvõtutest (SAT):Kraana läbib lõpliku jõudlus- ja ohutustesti oma tegelikus töökeskkonnas kliendi juuresolekul. Toimub operaatori- ja hoolduskoolitus.

Töötoa vaade:
Ettevõte on paigaldanud intelligentse seadmete haldusplatvormi ning paigaldanud 310 käsitsemis- ja keevitusrobotite komplekti (komplekti). Pärast plaani valmimist on üle 500 komplekti (komplekti) ja seadmete võrgustumise määr ulatub 95%-ni. Keevitusliinid on kasutusele võetud, plaanitakse paigaldada 50 ja kogu tootesarja automatiseerimisaste on jõudnud 85%-ni.


Kuum tags: rtg kummirehvi pukkkraana, Hiina rtg kummirehvi pukkkraana tootjad, tarnijad, tehas
Ju gjithashtu mund të pëlqeni


Küsi pakkumist